面向柔性制造的工业协作复合机器人应用思路

随着全球制造业向个性化、定制化方向演进,传统刚性自动化产线已难以满足多品种、变批量、短周期的生产需求。柔性制造成为现代工业发展的核心趋势,而工业协作复合机器人——即移动机器人(AGV/AMR)与协作机械臂深度融合的智能装备——正是实现这一转型的关键技术载体。本文围绕工业机器人制造领域,探讨面向柔性制造的协作复合机器人应用思路。
一、柔性制造对机器人提出的新要求
柔性制造要求生产系统具备快速换产、灵活调度、人机协同和自适应调整能力。传统工业机器人虽速度快、精度高,但固定安装、安全围栏隔离、编程复杂,难以适应动态产线。协作机器人虽具备安全交互和易编程优势,但工作范围受限于固定基座位置。因此,将协作机器人的灵巧操作能力与移动机器人的自主导航能力相结合,形成“手+脚+眼+脑”一体化的复合机器人,成为破解柔性制造痛点的有效路径。
二、工业协作复合机器人的系统构成
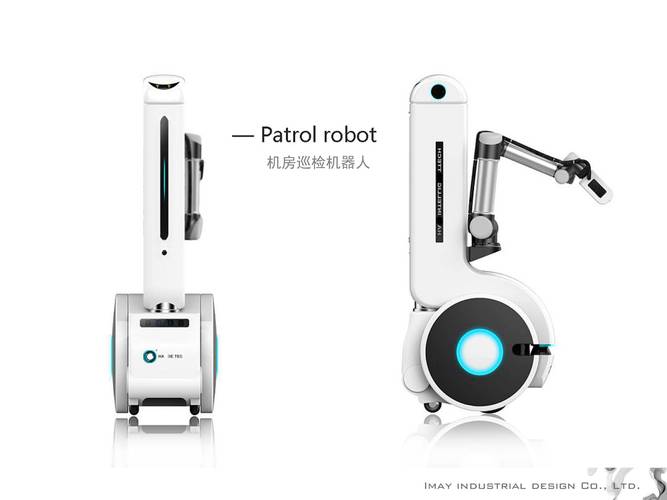
一套完整的协作复合机器人通常包括:
- mobility平台:采用SLAM激光导航或二维码导航的AMR,负载从100kg到1500kg不等,具备自主避障和路径规划能力。
- 协作机械臂:6轴或7轴协作臂,重复定位精度±0.02~±0.1mm,内置力矩传感器,支持拖动示教和碰撞检测。
- 末端执行器库:快换装置搭配真空吸盘、电动夹爪、螺丝拧紧轴、视觉相机等,适应抓取、装配、检测等不同任务。
- 视觉与传感器系统:2D/3D视觉引导定位,激光雷达与安全触边实现人机安全。
- 调度与控制软件:与MES/WMS对接,实现任务分配、交通管理和多机协同。
三、应用思路:从单点替代到系统级柔性
1. 机台上下料与物料转运一体化
在CNC加工、注塑、冲压等场景中,复合机器人可自主导航至多台机床前,利用协作臂完成毛坯抓取、卡盘/夹具操作、成品下料,并转运至下一工序。相比固定机械臂+传送带方案,省去大量工装夹具,换产时仅需切换程序与末端工具。
2. 柔性装配与拧紧作业
在3C电子、汽车零部件、家电制造中,多型号产品混线装配时,复合机器人可根据订单信息调用对应工艺包,通过视觉识别零件方位,完成螺丝锁付、连接器插拔、密封圈安装等。协作臂的力控功能可避免损伤精密零件。
3. 质量检测与过程巡检
复合机器人搭载高精度相机或激光扫描仪,可巡回于各工位进行在线尺寸测量、外观缺陷检测、条码读取。数据实时上传MES,实现质量追溯与SPC分析。协作臂可调整相机姿态,适应不同检测角度。
4. 人机协同的混线作业
在装配线尾部或返修工位,复合机器人可与工人共享工作空间。工人完成复杂布线或手感判断,机器人负责举升、定位、重复拧紧等动作。通过安全-rated 力反馈和速度限制,保障人员安全。
5. 快速重构的产线布局
当产品换型时,只需修改调度地图中的站点坐标和任务序列,复合机器人即可重新定义物流路径与操作工位。无需拆装围栏、重铺电缆,显著缩短换产时间(可从数小时降至数十分钟)。
四、面向工业机器人制造本身的特殊价值
值得注意的是,工业机器人制造企业本身也是复合机器人的理想用户。在机器人整机装配线上,存在大量小批量、多品种的减速器安装、电机对中、线束插接等工序。复合机器人可以灵活穿梭于装配岛之间,适应不同机型。机器人制造企业掌握核心运动控制与力控技术,可深度定制复合机器人,形成“用机器人造机器人”的良性循环。
五、实施建议
- 分阶段推进:先从物料转运与简易上下料切入,再逐步导入装配、检测等复杂工艺。
- 标准化接口:末端工具、通讯协议、调度接口宜遵循开放标准(如OPC UA、REST API),避免锁定单一供应商。
- 安全为先:依据ISO/TS 15066进行风险评估,合理设定协作空间与速度。
- 培养复合型人才:既懂机器人编程又熟悉工艺的工程师是项目成败关键。
六、
面向柔性制造的工业协作复合机器人,本质上是用移动性扩展协作臂的可达范围,用协作能力突破传统工业机器人的安全约束。在工业机器人制造领域,它既是提升自身产线柔性的利器,也是向客户输出柔性自动化方案的最佳样板。随着AI视觉、5G通讯和数字孪生技术的成熟,复合机器人有望在未来五年内成为智能工厂的标准移动操作单元,推动制造业从“刚性自动线”迈向“可重构柔性网络”。
如若转载,请注明出处:http://www.hkyaliji.com/product/10.html
更新时间:2026-11-01 18:10:52